2026-10-16 新聞來源:水電學會秘書處 王一嵐
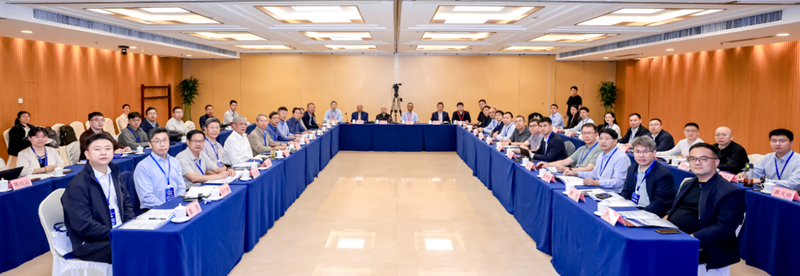
由中國科協立項支持、中國水力發電工程學會組織舉辦的小型高端品牌交流活動——重大水電工程隧用具身智能機器人智能建造研討會10月11日在中國科技會堂召開,30餘位來自高校、科研院所及產業界一線的專家學者圍繞相關議題開展交流研討。本次活動麵向深埋、富水、高壓、高溫、強災害交織的重大水電工程現實需求,旨在推動水電隧洞具身智能機器人理論創新、技術突破與工程化產業化落地,為重大水電地下工程智能化安全建造彙智聚力、建言獻策。山東大學李利平教授、中國三峽集團科學技術研究院正高級工程師梁犁麗擔任執行主席,山東大學劉洪亮教授、水電水利規劃設計總院高級工程師陳旭雲擔任學術秘書。
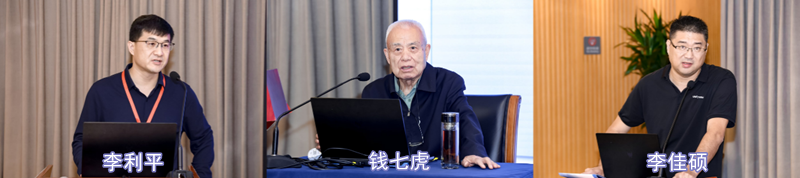
研討會設三個主旨報告。中國人民解放軍陸軍工程大學錢七虎院士指出,智能建造是以信息技術、自動化裝備與先進工業化技術深度融合為支撐,具備自感知、自學習、自決策、自控製和人機共融特征的新型建造模式;他以大直徑盾構智能換刀機器人為例強調,智能建造不能簡單理解為“傳統建造+智能”,而必須重塑傳統建造方式,同步改造刀座、管片連接等工藝。宇樹科技股份有限公司產教融合總監李佳碩介紹,公司深耕高性能四足機器人、人形機器人及靈巧機械臂,核心零部件實現自研,產品覆蓋智能巡檢、數字孿生、應急救援、工業檢測等應用場景;針對工程領域安全與成本驅動明顯、需求碎片化、本體廠商難以全麵覆蓋等問題,提出“企業出題·高校解題·宇樹支持”協同機製,共建聯合實驗室,形成“場景—科研—本體”閉環,推動具身智能規模化落地。李利平介紹了學校圍繞隧用機器人、智能施工裝備與隧道智能建造開展的實踐探索,重點分享了鑽爆法少人化機器人集群、掘進機“五官一腦”感知決策體係、“隧道智腦”協同管控平台研發,以及係列檢測施工裝備、多源信息融合感知、雲邊端協同調度、大模型賦能掘進決策等情況。
自由交流環節,專家們圍繞隧道智能建造、隧洞具身智能裝備研發等話題,結合研究基礎和工程實踐發表觀點和見解。其中,北京交通大學黃明利教授提出,在超前地質預報、爆破參數優化、支護作業等場景下,不同自主作業模式的適用條件尚不明確,圍岩動態變化易引發工法與裝備匹配矛盾,因此需厘清人在決策和執行環節的介入邊界。中交四公局第一工程有限公司原副總工程師林新元建議,從開挖工藝、裝備機械化、數字化管控、安全防控、綠色環保五個維度推進隧道智能化、綠色化發展,攻關爆破有害氣體監測處置、廢渣資源化、長大隧洞通風除塵等技術,並將北鬥融合多基站定位應用於無全球導航衛星係統信號的隧洞,提升洞內定位精度。河北工業大學劉今越教授提出,爆破裝藥工序需構建完整的數據閉環,采用輕量化小模型進行本地部署,實現現場實時決策與工序即時糾偏,減少對雲端算力的依賴。大家還深入探討了L2人機協同與L3條件自主的取舍策略、極端災害工況下機器人作業接管閾值、裝藥起爆機器人研發及安全規範等相關非共識問題。
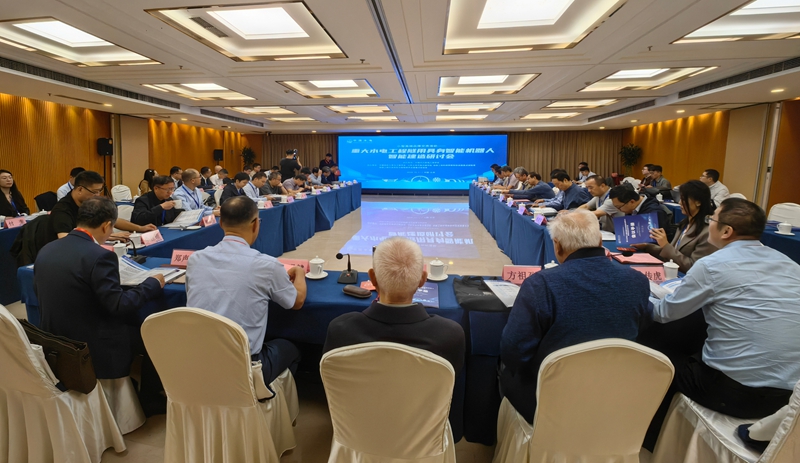
經過深入研討,與會專家形成諸多共識。一是水電隧洞工況條件獨特,不可直接套用通用技術方案,應堅持以工程場景牽引技術研發;二是現階段不宜片麵追求全自主無人作業,應科學劃定機器人能力邊界。具身智能建設無法一蹴而就,應遵循分階段推進、分模塊突破的遞進式研發思路,因地製宜推廣人機協同、多裝備協同模式,推動機器人從高危輔助工序逐步融入核心施工鏈條;三是單純依靠機理驅動或數據驅動均存在局限。現階段可采用白箱—黑箱融合路徑,依托機理與數據雙驅動開展技術攻關。待數據集規模與質量提升後,逐步向數據驅動轉型,攻堅多源多模態感知、機岩耦合控製、災害自主避險等關鍵技術,打通“感知—決策—執行—反饋”完整作業閉環;四是統籌機器人、施工裝備、工程地質、施工方案等多維度的協同與互饋優化,加快建立重大水電隧洞場景專用綜合評價體係;五是健全產學研協同創新機製,打造“研發—示範—標準—推廣”全鏈條閉環,補齊水工隧洞與機器人交叉領域複合型人才短板,為我國重大水電工程隧洞實現少人化、智能化安全建造提供智力支撐。